
Ein PRAFS-Projekt entsteht in mehreren digitalen Schritten
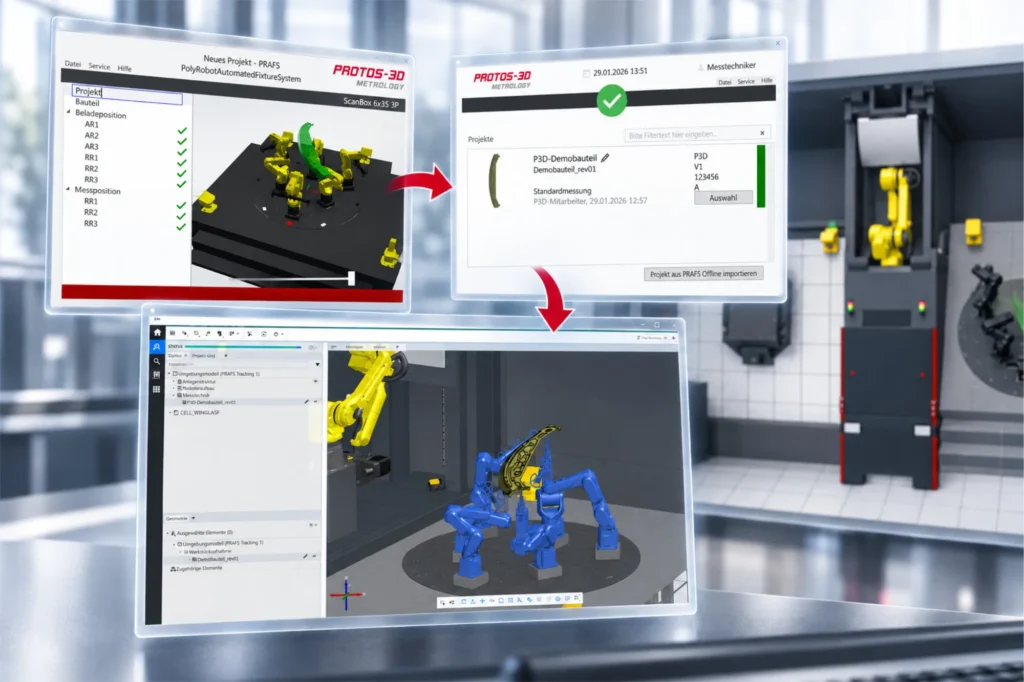
Ein PRAFS-Projekt wird bereits vor dem Einsatz an der realen Anlage offline vorbereitet. Dabei greifen die ZEISS Software und EMUSIM ineinander: In ZEISS wird die Bauteillage im virtuellen Messraum festgelegt, in EMUSIM wird die PRAFS-Aufnahme und die zugehörigen Roboterbewegungen geplant. Anschließend wird der vorbereitete Aufbau bei der Messprogrammierung berücksichtigt und an der realen Anlage validiert.
So entsteht eine gemeinsame digitale Grundlage für Bauteilaufnahme, Robotik und Messprozess. Ziel ist nicht, jeden Schritt an der Anlage neu zu erarbeiten, sondern wesentliche Randbedingungen frühzeitig zu prüfen und den späteren Inbetriebnahmeaufwand zu reduzieren.
01
ZEISS VMR
Bauteil positionieren
02
PRAFS Export
Daten übergeben
03
EMUSIM
Roboterbahnen planen
04
ZEISS
Messprogramm vorbereiten
05
PRAFS HMI
Validierung
Ihre Vorteile bei PROTOS-3D
PRAFS-Projekte sicher planen – mit Erfahrung aus Messtechnik und Automatisierung
Als Entwickler von PRAFS verbinden wir Robotik, Bauteilaufnahme und Messtechnik zu einem durchgängigen Gesamtprozess.
Know-how direkt vom PRAFS-Entwickler
Praxiswissen aus Messtechnik, Robotik und Automatisierung.
Der gesamte Messprozess im Blick
Bauteillage, Zugänglichkeit und Roboterpositionierung werden gemeinsam betrachtet.
Weniger Aufwand an der realen Anlage
Viele Fragestellungen lassen sich bereits digital klären.
Persönliche technische Unterstützung
Direkte Betreuung von der Planung bis zur Umsetzung.
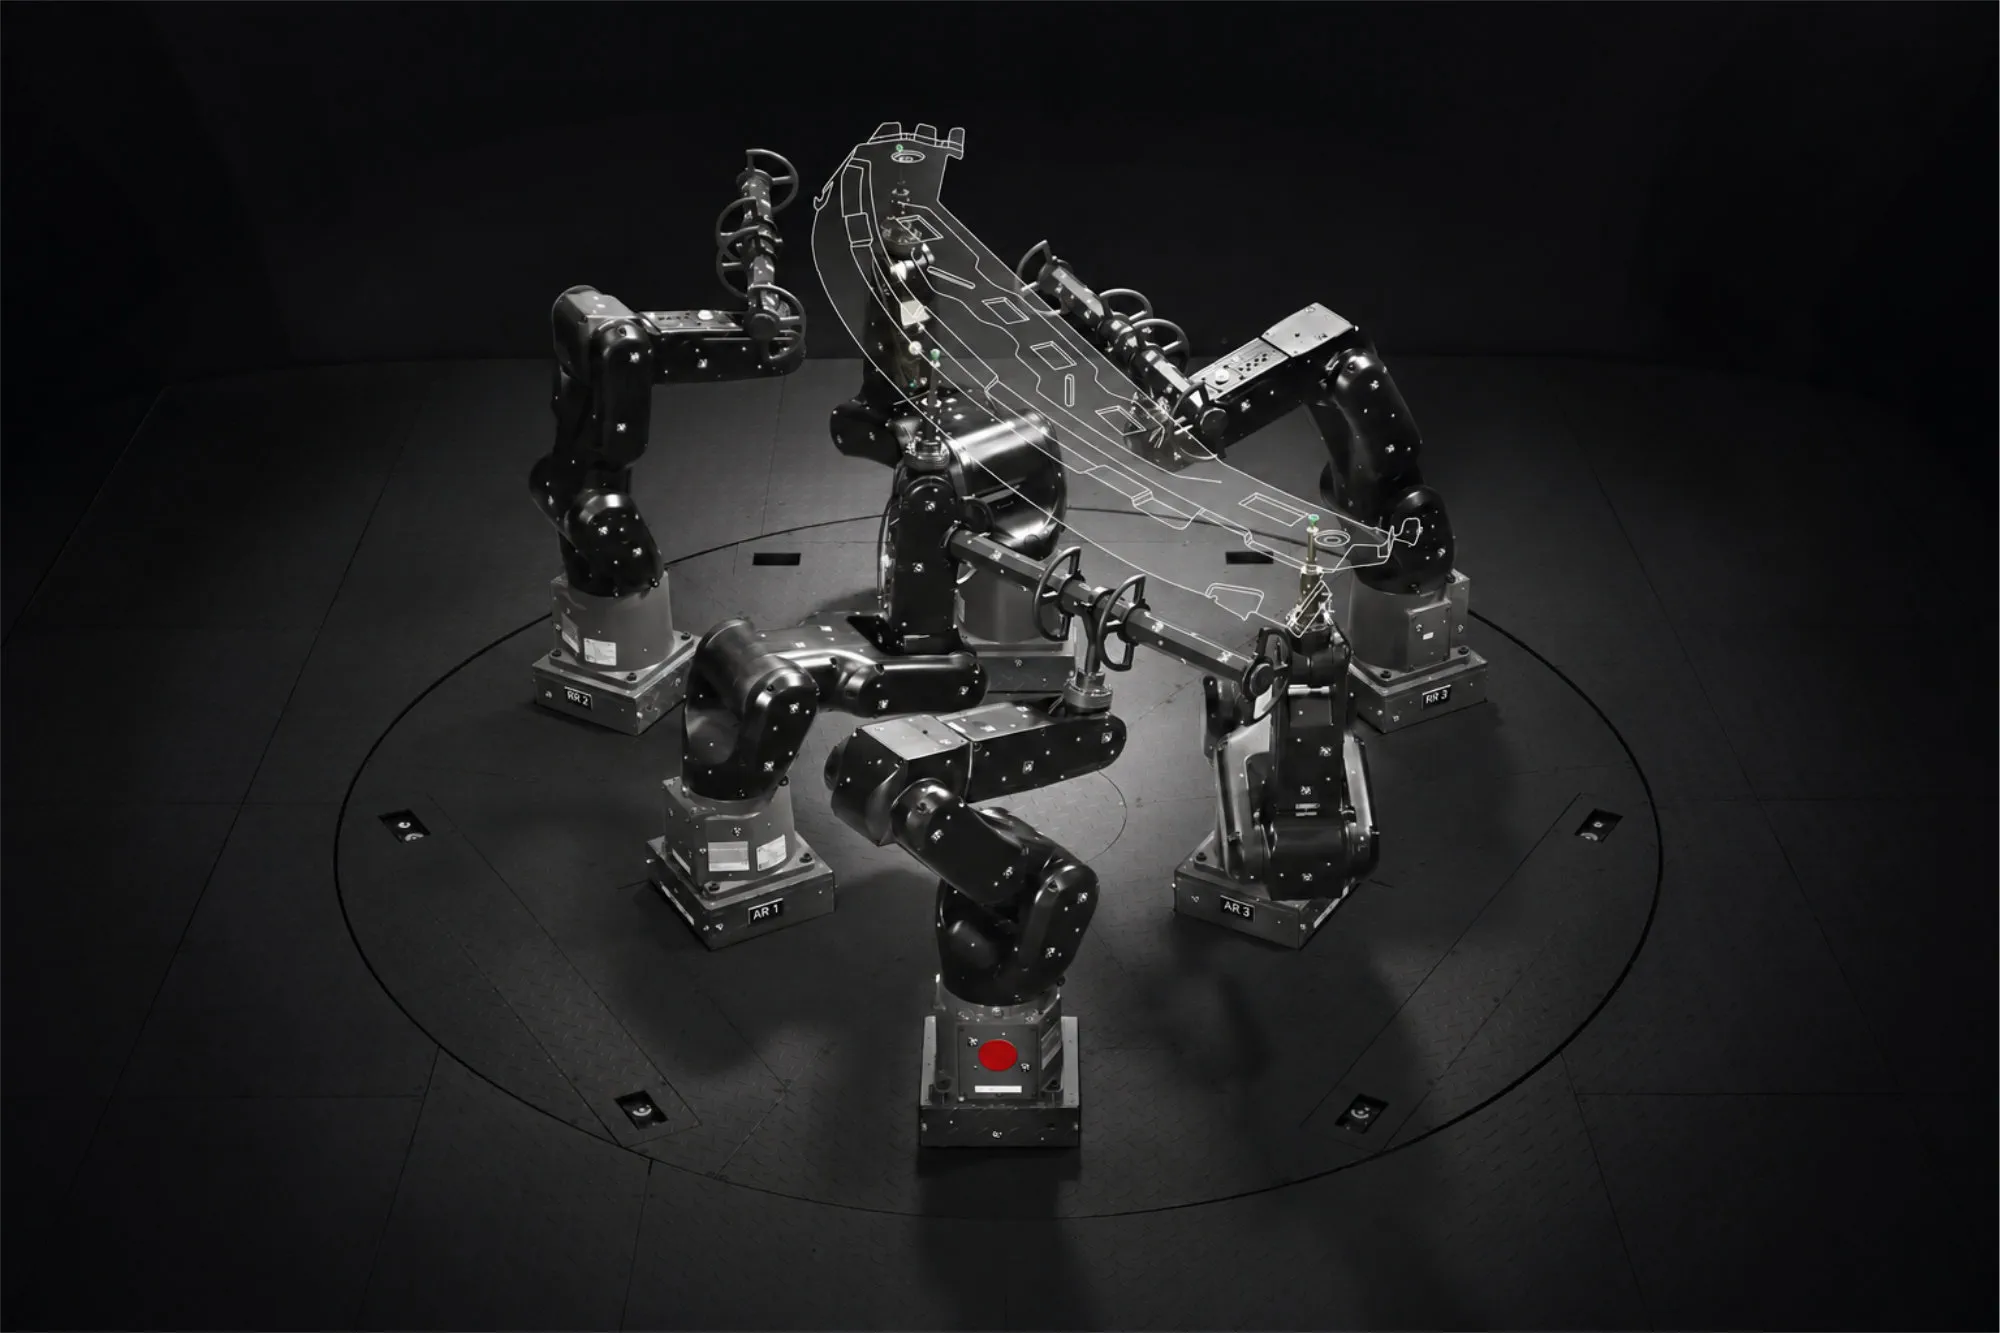
Die Bauteillage wird zuerst im virtuellen Messraum festgelegt
Am Anfang steht die passende Bauteillage im virtuellen Messraum. Dabei wird berücksichtigt, welche PRAFS– und ScanBox-Konfiguration zur Verfügung steht und wie das Bauteil grundsätzlich aufgenommen werden soll.
Das CAD-Modell wird im PRAFS-VMR der ZEISS Software positioniert. Entscheidend ist eine Lage, in der eine stabile Aufnahme möglich ist und die für die spätere Messung relevanten Bereiche möglichst gut zugänglich bleiben.
Damit wird bereits in dieser frühen Phase ein wichtiger Teil der Messstrategie festgelegt: Bauteilorientierung, verfügbare Auflagebereiche und Messzugänglichkeit werden gemeinsam betrachtet, bevor die eigentliche Roboterplanung beginnt.
Konfiguration festlegen
PRAFS- und ScanBox-Konfiguration bilden den Rahmen für die weitere Planung.
Auflagebereiche
Die Bauteillage wird so gewählt, dass eine stabile und reproduzierbare Aufnahme möglich ist.
Bauteilorientierung
Die Ausrichtung des Bauteils wird passend zu Geometrie und späterem Messablauf gewählt.
Messzugänglichkeit
Relevante Flächen sollen für Sensor und Messablauf möglichst gut erreichbar bleiben.
Der Übergabepunkt zwischen ZEISS und EMUSIM
Ist die Bauteillage festgelegt, werden die benötigten Informationen aus der ZEISS Umgebung an EMUSIM übergeben. Die dortige Roboterplanung baut damit auf derselben geometrischen Grundlage auf, die zuvor im virtuellen Messraum definiert wurde.
Dieser Datenaustausch verbindet beide Planungsschritte miteinander: Die Bauteilposition muss in EMUSIM nicht erneut aufgebaut werden, sondern kann direkt für die weitere Auslegung der PRAFS-Aufnahme verwendet werden.
Warum dieser Schritt wichtig ist
ZEISS und EMUSIM arbeiten mit derselben definierten Bauteillage. So bleibt die geometrische Grundlage über den gesamten digitalen Projektablauf hinweg erhalten.
In EMUSIM wird die Robotik um das Bauteil herum geplant
01
Aufnahme planen
Auflagebereiche und Roboterpositionen werden passend zur Bauteilgeometrie und zur vorgesehenen Aufnahme festgelegt.
02
Beladen & Messen
Die Positionen für Belade- und Messsituation werden so aufeinander abgestimmt, dass ein klarer und reproduzierbarer Ablauf entsteht.
03
Bewegungen prüfen
Roboterbahnen werden virtuell auf Erreichbarkeit, Bewegungsraum und mögliche Kollisionen beurteilt und bei Bedarf optimiert.
Welche Roboter und Positionen benötigt werden, hängt von der jeweiligen PRAFS-Variante und Konfiguration ab. Für den Projektablauf ist vor allem entscheidend, dass Aufnahme, Referenzierung und Messzugänglichkeit als zusammenhängender Prozess betrachtet werden.
Bewegungsabläufe bereits vorab beurteilen
EMUSIM berechnet zu den geplanten Positionen die zugehörigen Roboterbewegungen. Dadurch lassen sich Erreichbarkeit, Bewegungsräume und mögliche Kollisionen bereits in der virtuellen Umgebung beurteilen und bei Bedarf optimieren.
Am Ende steht ein digital vorbereiteter PRAFS-Aufbau, der die wesentlichen Roboterpositionen und Bewegungen für den späteren Einsatz beschreibt. Die detaillierte Feinabstimmung erfolgt anschließend im Zusammenspiel mit Messprogramm und realer Anlage.
PRAFS-Aufbau und Messprogramm werden aufeinander abgestimmt
Nach der Roboterplanung wird der vorbereitete PRAFS-Aufbau wieder mit der ZEISS Umgebung zusammengeführt. Dadurch können die geplanten Roboterpositionen und die verfügbare Messzugänglichkeit bei der Erstellung des Messprogramms berücksichtigt werden.
PRAFS-Projekt
Der geplante Roboterablauf wird für die spätere Verwendung an der PRAFS bereitgestellt.
ZEISS-Messprojekt
Der vorbereitete Aufbau wird bei der Messprogrammierung berücksichtigt, damit Messstrategie und reale Platzsituation zusammenpassen.
Das Messprogramm entsteht damit nicht losgelöst von der Bauteilaufnahme. Sensorpositionen, Messbereiche und die reale Platzsituation werden auf den vorgesehenen PRAFS-Aufbau abgestimmt.
So greifen PRAFS-Programm und ZEISS-Messprogramm digital ineinander, bevor der komplette Ablauf erstmals an der realen Anlage geprüft wird.
Digital geplant - real geprüft
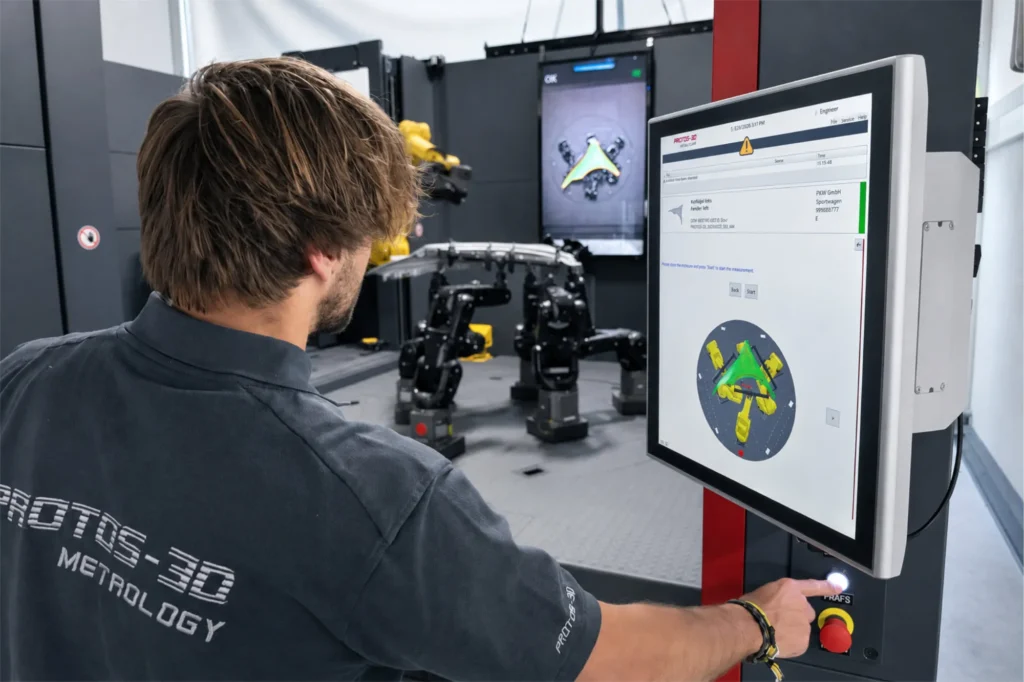
Die Offline-Programmierung schafft eine belastbare Grundlage, ersetzt jedoch nicht die abschließende Prüfung an der realen Anlage. Beim kontrollierten Einfahren werden die geplanten Positionen und Bewegungsabläufe unter realen Bedingungen überprüft und bei Bedarf fein abgestimmt.
Erst nach dieser Validierung wird der PRAFS-Aufbau für den regulären Betrieb freigegeben. So kann ein großer Teil der Planung bereits vorab erfolgen, während die finale Absicherung dort stattfindet, wo der Prozess später tatsächlich läuft.
Weniger Abstimmung an der Anlage. Mehr Planungssicherheit vor der Inbetriebnahme.
Häufige Fragen
Beginnt die PRAFS-Programmierung direkt in EMUSIM?
Nein. Zuerst wird die Bauteillage im passenden PRAFS-VMR der ZEISS Software festgelegt. Diese Lage bildet anschließend die Grundlage für die weitere Roboterplanung in EMUSIM.
Was wird in EMUSIM tatsächlich programmiert?
In EMUSIM werden die PRAFS-Aufnahme und die erforderlichen Roboterbewegungen für den geplanten Ablauf vorbereitet. Welche Positionen benötigt werden, hängt von der jeweiligen PRAFS- und Anlagenkonfiguration ab.
Warum werden PRAFS-Aufbau und ZEISS-Messprogramm wieder zusammengeführt?
Damit die Messstrategie auf die tatsächlich geplante Bauteilaufnahme abgestimmt werden kann. So werden Robotik, Messzugänglichkeit und Sensorbewegungen nicht unabhängig voneinander geplant.
Kann die Simulation Kollisionen vollständig ausschließen?
Nein. Die virtuelle Planung hilft, problematische Positionen und mögliche Kollisionen frühzeitig zu erkennen. Die abschließende Validierung erfolgt dennoch an der realen PRAFS-Anlage.
Können bestehende PRAFS-Projekte angepasst werden?
Ja. Vorhandene Projekte können an neue Bauteilvarianten oder geänderte Anlagenbedingungen angepasst werden. Die betroffenen Bereiche werden anschließend erneut geprüft und validiert.
Offline-Programmierung verbindet Aufnahme, Robotik und Messprozess
Ein PRAFS-Projekt entsteht aus dem Zusammenspiel von Bauteilpositionierung, Roboterplanung und Messprogrammierung. Werden diese Bereiche bereits digital aufeinander abgestimmt, lässt sich der spätere Ablauf an der Anlage gezielter vorbereiten.
Die Offline-Programmierung schafft damit mehr Planungssicherheit, reduziert Abstimmungsaufwand bei der Inbetriebnahme und bietet eine gute Grundlage für wiederkehrende oder angepasste Messaufgaben.